Robotics2026.08종합 3위
트랙터 자율주행 경로 설계
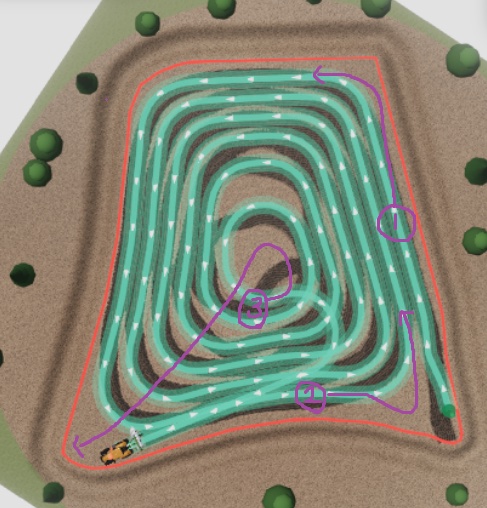
서울대 스마트농산업 SW 교육 해커톤. 가상 트랙터가 밭을 갈 경로(RDDF)를 설계하고 추종 파라미터를 튜닝해 네 맵에 제출하는 과제였습니다. 채점식을 뜯어보고 전략을 세워 두 맵에서 1위를 했고, 종합은 11팀 중 3위로 끝났습니다.
- Python
- 커버리지 경로계획
- Pure Pursuit
- Claude Code
학습 · 프로젝트 일지
로봇 위에서 도는 소프트웨어를 공부하고 있습니다
Physical AI에 관심이 있는 학부생입니다. 아직 배우는 중이라 완성된 결과물보다 과정이 많습니다. 프로젝트마다 뭘 해 봤고 어디서 막혔는지를 여기에 적어 둡니다.
Projects서울대 스마트농산업 SW 교육 해커톤. 가상 트랙터가 밭을 갈 경로(RDDF)를 설계하고 추종 파라미터를 튜닝해 네 맵에 제출하는 과제였습니다. 채점식을 뜯어보고 전략을 세워 두 맵에서 1위를 했고, 종합은 11팀 중 3위로 끝났습니다.
토큰화와 임베딩에서 시작해 프롬프팅, 파인튜닝, RAG 파이프라인까지 순서대로 따라가는 코스를 듣고 있습니다. 쓰는 법보다 왜 그렇게 동작하는지를 정리해 두려고 합니다.
C와 어셈블리로 밑바닥을 직접 만들어 보는 과제들. ICMP를 직접 짜는 ft_ping, 스레드와 데드락을 다루는 philosophers, 소켓으로 IRC 서버를 세우는 ft_irc, libc 함수를 x86-64 어셈블리로 다시 쓰는 libasm 을 진행 중입니다.
협업, 연구, 또는 그냥 로봇 이야기 — 편하게 연락 주세요.